Ficha de referência
Tipos de motor
DC, de passo, servo, brushless: controle e drivers
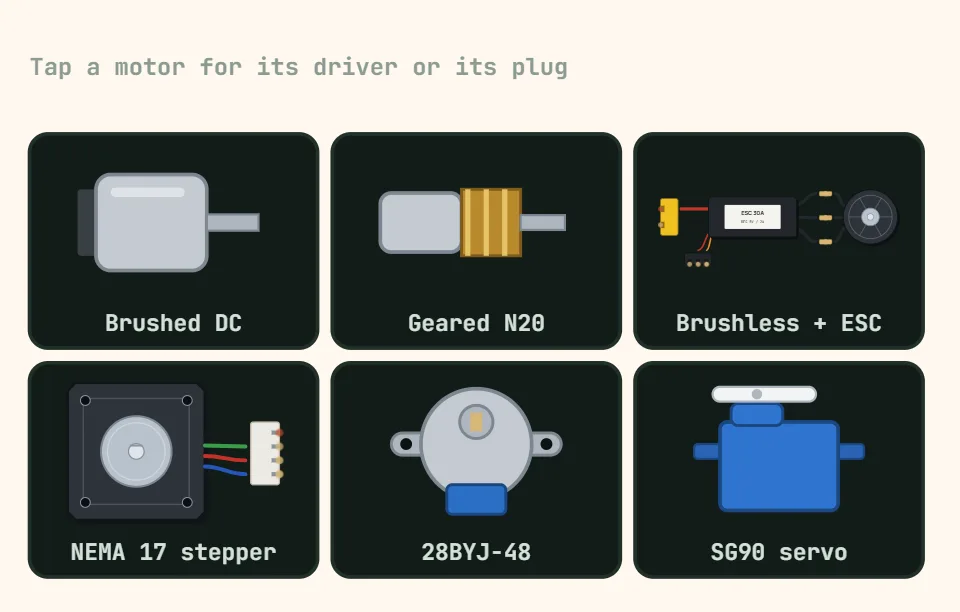
Tipos de motor
A pergunta que decide a família não é potência nem velocidade, é se você precisa saber onde o eixo está. Um motor de passo supõe sua posição e nunca confere; um servo controla a posição internamente mas não te informa nada; motores DC e brushless não informam nada até você acoplar um encoder. Dimensione drivers e fontes pela corrente de travamento, não pelo valor de funcionamento do rótulo.
| Tipo | Controle | Torque de retenção | Realimentação | Driver típico | Atenção |
|---|---|---|---|---|---|
| DC com escovas | PWM para velocidade, polaridade para direção, via ponte H | Nenhum — gira livre | Nenhum; adicione um encoder | L298N, TB6612FNG, DRV8871, ponte de MOSFETs | A corrente de travamento é 5–10× a de funcionamento, desde o primeiro instante |
| DC com redução (N20, TT) | Igual ao DC com escovas | Só o atrito da caixa de redução; redutores sem-fim são autotravantes | Encoder opcional no eixo traseiro | Igual ao DC com escovas | A rpm informada é sem carga. Engrenagens plásticas espanam no travamento, e a folga borra a posição |
| Sem escovas (BLDC) | Comutação trifásica, via ESC ou controlador FOC | Nenhum sem sensor em repouso; FOC com encoder segura | Força contraeletromotriz, sensores Hall ou encoder | ESC hobby, ou DRV8313 com SimpleFOC | Sem sensor quase não tem torque perto da velocidade zero, e ESCs precisam ser armados antes |
| Motor de passo bipolar (NEMA 17) | Pulsos de passo e direção num driver com limite de corrente | Torque nominal total enquanto energizado, ≈ 0.4 N·m | Malha aberta — nada confirma que ele se moveu | A4988, DRV8825, TMC2209 — ajuste o Vref primeiro | Perde passos em silêncio se acelerado demais, e esquenta mais parado |
| Motor de passo unipolar (28BYJ-48) | Quatro fases sequenciadas por uma placa ULN2003 | Segura, mas só ≈ 0.03 N·m | Malha aberta | A placa ULN2003 que vem com ele | ~15 rpm no máximo, e a redução é 63.68:1, não os 64:1 que costumam citar |
| Servo RC (SG90, MG996R) | PWM de 50 Hz; um pulso de 1.0–2.0 ms corresponde a 0–180° | Segura ativamente, 1.8–9.4 kg·cm | Potenciômetro interno; o MCU não recebe nada de volta | Nenhum — um GPIO aciona o fio de sinal | Precisa de fonte própria: o degrau de corrente a cada movimento derruba a tensão do MCU |
| Servo de rotação contínua | Mesmo PWM, mas o pulso define a velocidade; 1.5 ms significa parar | Nenhum — o potenciômetro não acompanha mais a saída | Nenhum | Nenhum — GPIO direto | O ponto neutro de 1.5 ms deriva, então ele se arrasta quando mandado parar |