Diagrama de pines
Pines de Bus CAN (diferencial de 2 hilos)
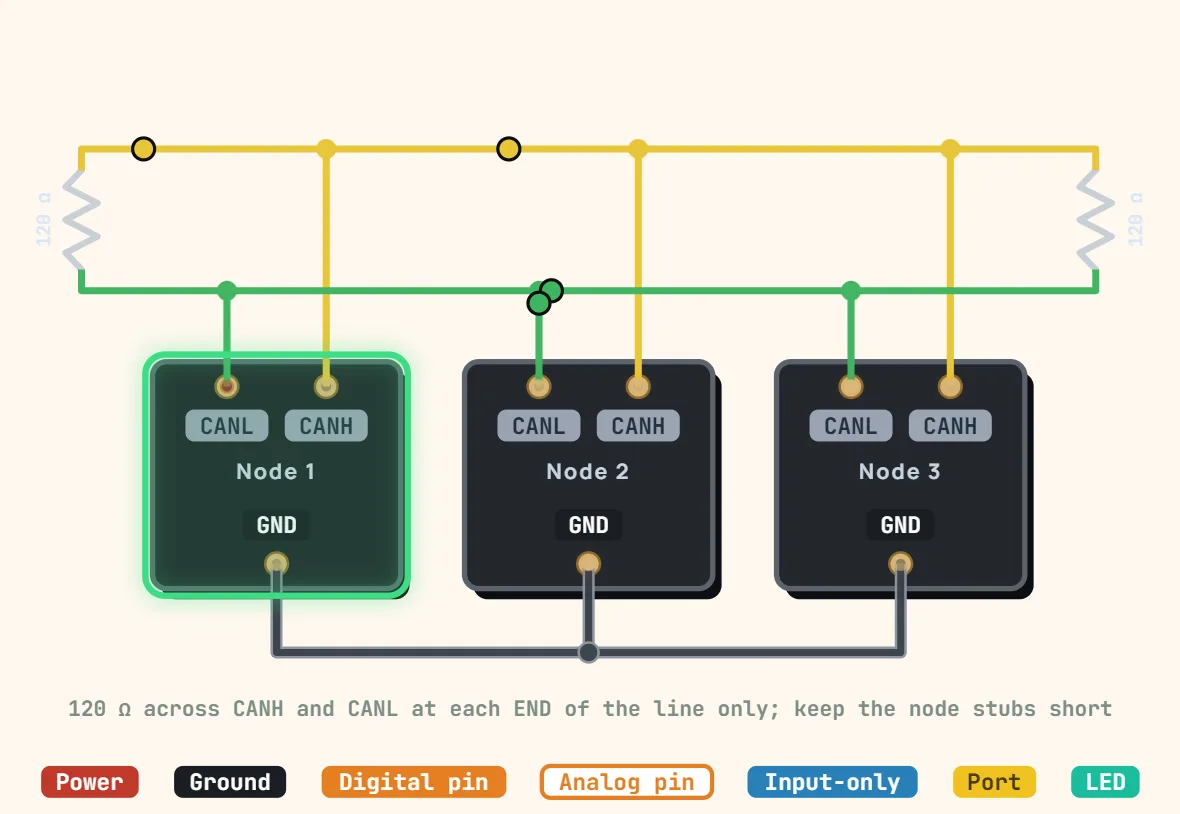
Pines
- CAN_H (dominant high)
- CAN_L (dominant low)
- GND (common reference)
- 120Ω termination resistor at each end of the bus
Especificaciones
| Señales | CAN_H, CAN_L + GND común |
|---|---|
| Topología | Bus lineal multipunto, multimaestro con arbitraje |
| Dúplex | Semidúplex |
| Velocidad | Hasta 1 Mbit/s (CAN clásico); 500 kbit/s típico en coches |
| CAN FD | Fase de datos hasta 5–8 Mbit/s |
| Longitud frente a velocidad | ≈ 40 m a 1 Mbit/s, 100 m a 500 kbit/s, 500 m a 125 kbit/s |
| Terminación | 120 Ω en cada extremo (60 Ω en total) |
| Niveles | Recesivo 2.5 V ambos; dominante CAN_H 3.5 V, CAN_L 1.5 V |
| Identificadores | 11 bits (CAN 2.0A), 29 bits (CAN 2.0B) |
| Se necesita transceptor | MCP2551, TJA1050, SN65HVD230 |
Notas
- El bus es UNA sola línea de par trenzado con una resistencia de 120 Ω entre CAN_H y CAN_L en cada uno de sus dos extremos, y en ningún otro sitio. Sin alimentación, un multímetro entre el par debería marcar unos 60 Ω: 120 Ω significa que falta un terminador, 40 Ω que sobra uno.
- En reposo (recesivo), ambos hilos están cerca de 2.5 V; un bit dominante lleva CAN_H a unos 3.5 V y CAN_L a unos 1.5 V. La diferencia lleva los datos, pero los nodos siguen necesitando una referencia de tierra común para mantenerse dentro del rango de modo común de sus transceptores.
- Los pines CAN de un microcontrolador (CTX / CRX, nivel lógico) NO son el bus: cada nodo necesita un transceptor (MCP2551, TJA1050, SN65HVD230…) entre ellos y CAN_H / CAN_L. Mantén corta la derivación de cada nodo respecto a la línea principal — unos 30 cm como máximo a 1 Mbit/s.