संदर्भ शीट
मोटर के प्रकार
DC, स्टेपर, सर्वो, ब्रशलेस: कंट्रोल और ड्राइवर
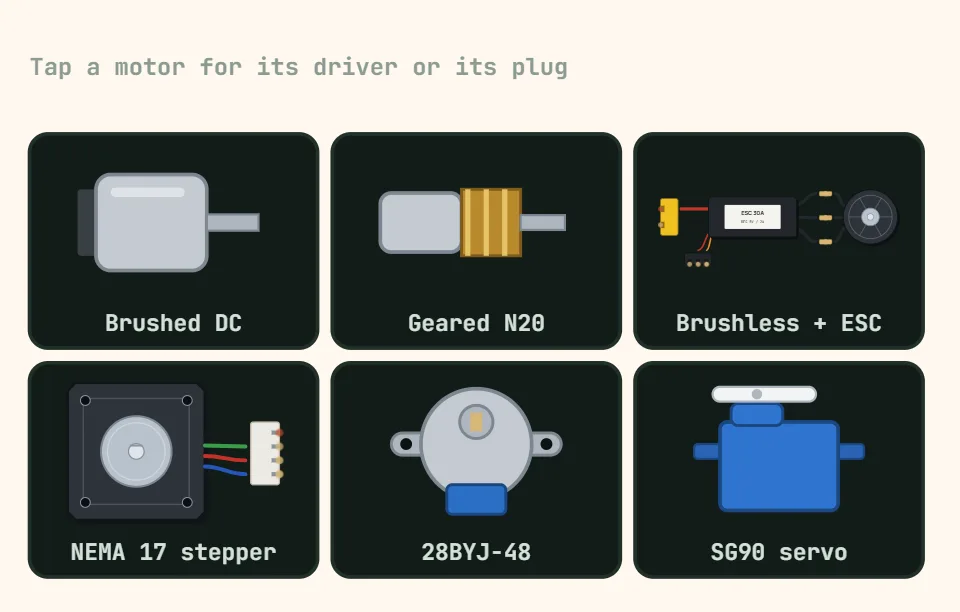
मोटर के प्रकार
परिवार तय करने वाला सवाल पावर या स्पीड नहीं, बल्कि यह है कि क्या आपको शाफ़्ट की स्थिति जाननी है। स्टेपर अपनी स्थिति मान लेता है और कभी जाँचता नहीं; सर्वो अंदर से स्थिति संभालता है पर आपको कुछ नहीं बताता; DC और ब्रशलेस मोटर तब तक कुछ नहीं बताते जब तक आप एनकोडर न लगाएँ। ड्राइवर और सप्लाई को स्टॉल करंट के लिए चुनें, लेबल पर लिखे रनिंग आँकड़े के लिए नहीं।
| टाइप | नियंत्रण | होल्डिंग टॉर्क | फ़ीडबैक | सामान्य ड्राइवर | ध्यान दें |
|---|---|---|---|---|---|
| ब्रश्ड DC | H-ब्रिज से, स्पीड के लिए PWM, दिशा के लिए पोलैरिटी | कोई नहीं — यह फ़्री-व्हील करता है | कोई नहीं; एनकोडर जोड़ें | L298N, TB6612FNG, DRV8871, MOSFET ब्रिज | स्टॉल करंट रनिंग करंट का 5–10× होता है, पहले ही पल से |
| गियर्ड DC (N20, TT) | ब्रश्ड DC जैसा ही | केवल गियरबॉक्स घर्षण; वर्म ड्राइव ख़ुद लॉक होते हैं | वैकल्पिक रियर-शाफ़्ट एनकोडर | ब्रश्ड DC जैसा ही | बताया गया rpm बिना लोड का है। प्लास्टिक गियर स्टॉल पर टूटते हैं, और बैकलैश स्थिति धुँधली करता है |
| ब्रशलेस (BLDC) | ESC या FOC कंट्रोलर से थ्री-फ़ेज़ कम्यूटेशन | रुकने पर सेंसरलेस में कोई नहीं; एनकोडर वाला FOC पकड़े रखता है | बैक-EMF, Hall सेंसर, या एनकोडर | हॉबी ESC, या SimpleFOC के साथ DRV8313 | सेंसरलेस में शून्य स्पीड के पास लगभग कोई टॉर्क नहीं होता, और ESC को पहले आर्म करना पड़ता है |
| स्टेपर, बाइपोलर (NEMA 17) | करंट-लिमिटेड ड्राइवर में स्टेप और डायरेक्शन पल्स | ऊर्जित रहते पूरा रेटेड टॉर्क, ≈ 0.4 N·m | ओपन लूप — कुछ भी पुष्टि नहीं करता कि यह हिला | A4988, DRV8825, TMC2209 — पहले Vref सेट करें | ज़्यादा एक्सेलरेशन पर चुपचाप स्टेप खोता है, और रुके रहने पर सबसे गर्म होता है |
| स्टेपर, यूनिपोलर (28BYJ-48) | ULN2003 बोर्ड द्वारा क्रम में चलाए गए चार फ़ेज़ | पकड़ता है, पर केवल ≈ 0.03 N·m | ओपन लूप | इसके साथ आने वाला ULN2003 बोर्ड | पूरी स्पीड पर ~15 rpm, और गियर अनुपात 63.68:1 है, आमतौर पर बताया जाने वाला 64:1 नहीं |
| RC सर्वो (SG90, MG996R) | 50 Hz PWM; 1.0–2.0 ms पल्स 0–180° से मेल खाती है | सक्रिय रूप से पकड़ता है, 1.8–9.4 kg·cm | आंतरिक पॉट; MCU को कुछ वापस नहीं मिलता | कोई नहीं — एक GPIO सिग्नल वायर चलाता है | अपनी अलग सप्लाई चाहिए: हर मूव पर करंट उछाल MCU को ब्राउन-आउट कर देता है |
| कंटीन्युअस-रोटेशन सर्वो | वही PWM, पर पल्स स्पीड तय करती है; 1.5 ms का अर्थ है रुकना | कोई नहीं — पॉट अब आउटपुट को ट्रैक नहीं करता | बिल्कुल नहीं | कोई नहीं — सीधा GPIO | 1.5 ms न्यूट्रल पॉइंट खिसकता है, इसलिए रुकने को कहने पर भी धीरे-धीरे सरकता है |