Pinagem
Pinagem Barramento CAN (diferencial de 2 fios)
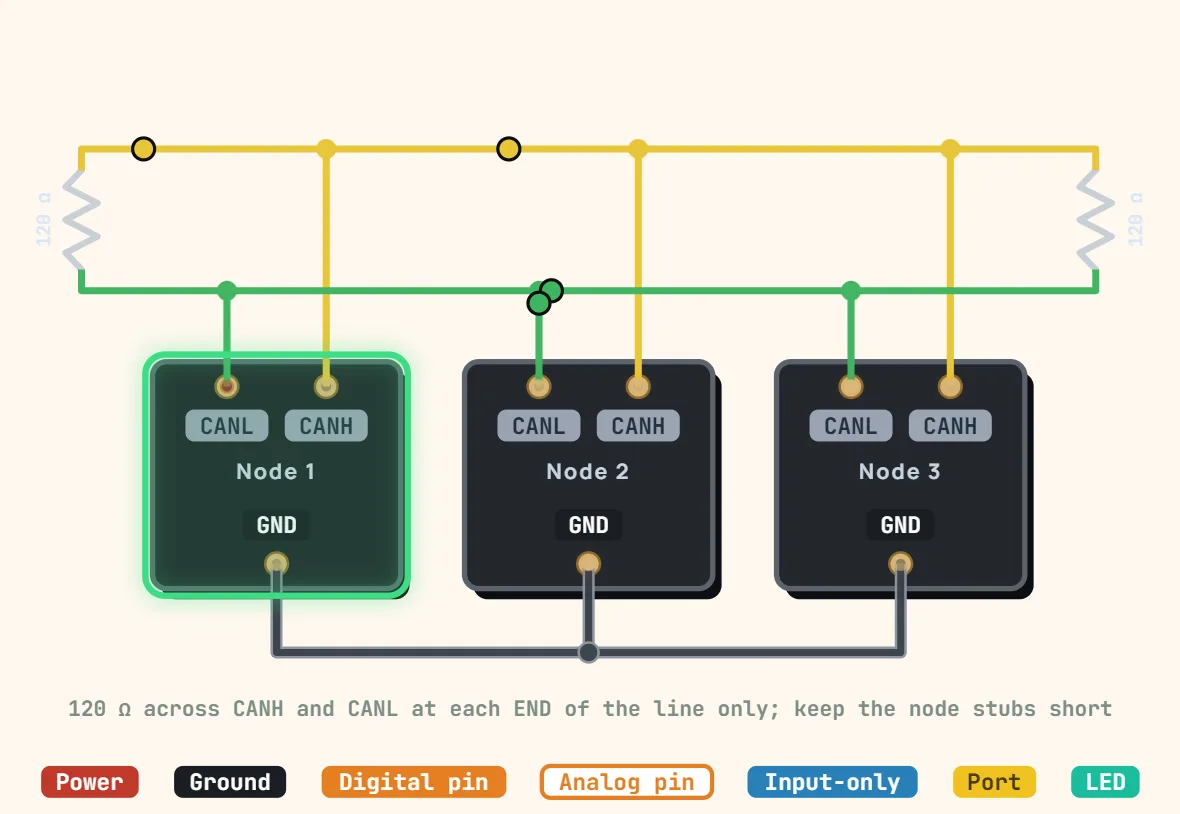
Pinos
- CAN_H (dominant high)
- CAN_L (dominant low)
- GND (common reference)
- 120Ω termination resistor at each end of the bus
Especificações
| Sinais | CAN_H, CAN_L + GND comum |
|---|---|
| Topologia | Barramento linear multiponto, multimestre com arbitragem |
| Duplex | Half-duplex |
| Velocidade | Até 1 Mbit/s (CAN clássico); 500 kbit/s típico em carros |
| CAN FD | Fase de dados até 5–8 Mbit/s |
| Comprimento vs. velocidade | ≈ 40 m a 1 Mbit/s, 100 m a 500 kbit/s, 500 m a 125 kbit/s |
| Terminação | 120 Ω em cada ponta (60 Ω no total) |
| Níveis | Recessivo 2.5 V ambos; dominante CAN_H 3.5 V, CAN_L 1.5 V |
| Identificadores | 11 bits (CAN 2.0A), 29 bits (CAN 2.0B) |
| Transceptor necessário | MCP2551, TJA1050, SN65HVD230 |
Notas
- O barramento é UMA linha de par trançado com um resistor de 120 Ω entre CAN_H e CAN_L em cada uma de suas duas pontas, e em nenhum outro lugar. Com a alimentação desligada, um multímetro entre o par deve ler cerca de 60 Ω: 120 Ω significa que falta um terminador, 40 Ω que há um a mais.
- Em repouso (recessivo), os dois fios ficam perto de 2.5 V; um bit dominante leva CAN_H a cerca de 3.5 V e CAN_L a cerca de 1.5 V. A diferença carrega os dados, mas os nós ainda precisam de uma referência de terra comum para ficar dentro da faixa de modo comum de seus transceptores.
- Os pinos CAN de um microcontrolador (CTX / CRX, nível lógico) NÃO são o barramento: cada nó precisa de um transceiver (MCP2551, TJA1050, SN65HVD230…) entre eles e CAN_H / CAN_L. Mantenha curta a derivação de cada nó em relação à linha principal — cerca de 30 cm no máximo a 1 Mbit/s.