Fiche de référence
Types de moteurs
DC, pas à pas, servo, brushless : commande et pilotes
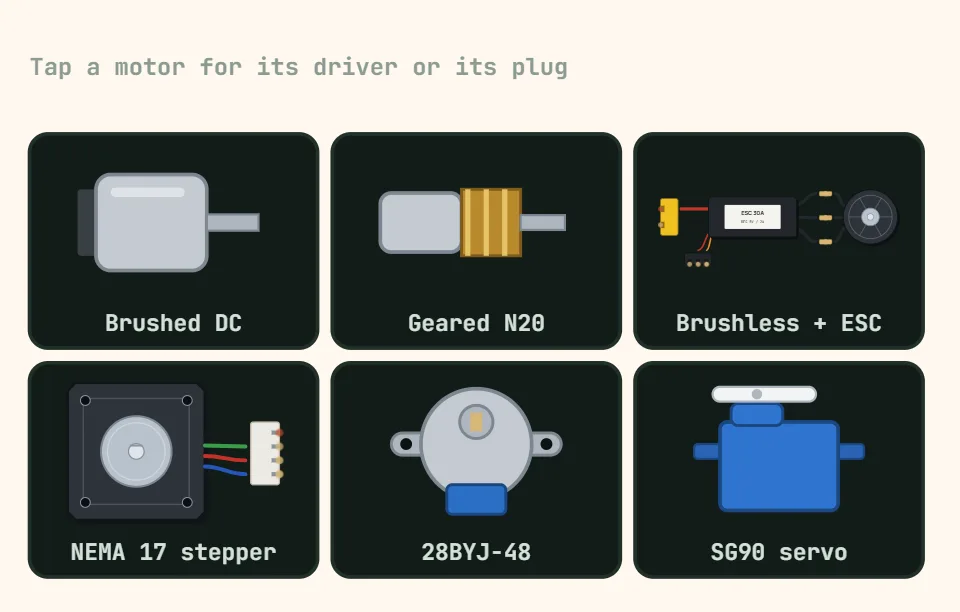
Types de moteurs
La question qui décide de la famille n'est ni la puissance ni la vitesse, c'est de savoir si vous devez connaître la position de l'arbre. Un pas à pas suppose sa position et ne la vérifie jamais ; un servo gère la position en interne mais ne vous dit rien ; les moteurs CC et brushless ne renvoient rien du tout tant que vous n'y ajoutez pas un codeur. Dimensionnez pilotes et alimentations pour le courant de blocage, pas pour la valeur de fonctionnement indiquée sur l'étiquette.
| Type | Commande | Couple de maintien | Retour | Pilote typique | Attention |
|---|---|---|---|---|---|
| DC à balais | PWM pour la vitesse, polarité pour le sens, via un pont en H | Aucun — il tourne librement | Aucun ; ajoutez un codeur | L298N, TB6612FNG, DRV8871, pont à MOSFET | Le courant de blocage vaut 5–10× le courant de fonctionnement, dès le premier instant |
| DC à réducteur (N20, TT) | Comme le CC à balais | Frottement du réducteur seulement ; les vis sans fin sont autobloquantes | Codeur optionnel sur l'arbre arrière | Comme le CC à balais | Les tr/min indiqués sont à vide. Les engrenages plastique cassent au blocage, et le jeu brouille la position |
| Sans balais (BLDC) | Commutation triphasée, via un ESC ou un contrôleur FOC | Aucun à l'arrêt sans capteur ; le FOC avec codeur maintient | FCEM, capteurs à effet Hall ou codeur | ESC de modélisme, ou DRV8313 avec SimpleFOC | Sans capteur, presque aucun couple près de la vitesse nulle, et les ESC doivent d'abord être armés |
| Pas à pas bipolaire (NEMA 17) | Impulsions de pas et de sens vers un pilote à limitation de courant | Couple nominal complet tant qu'il est alimenté, ≈ 0.4 N·m | Boucle ouverte — rien ne confirme qu'il a bougé | A4988, DRV8825, TMC2209 — réglez d'abord Vref | Perd des pas sans prévenir en cas de suraccélération, et chauffe le plus à l'arrêt |
| Pas à pas unipolaire (28BYJ-48) | Quatre phases séquencées par une carte ULN2003 | Maintient, mais seulement ≈ 0.03 N·m | Boucle ouverte | La carte ULN2003 livrée avec | ~15 tr/min à fond, et le rapport de réduction est 63.68:1, pas le 64:1 souvent annoncé |
| Servo RC (SG90, MG996R) | PWM 50 Hz ; une impulsion de 1.0–2.0 ms correspond à 0–180° | Maintien actif, 1.8–9.4 kg·cm | Potentiomètre interne ; le MCU ne reçoit rien en retour | Aucun — une GPIO pilote le fil de signal | Demande sa propre alimentation : l'appel de courant à chaque mouvement fait chuter la tension du MCU |
| Servo à rotation continue | Même PWM, mais l'impulsion fixe la vitesse ; 1.5 ms signifie arrêt | Aucun — le potentiomètre ne suit plus la sortie | Aucun | Aucun — GPIO directe | Le point neutre de 1.5 ms dérive, donc il avance lentement quand on lui demande de s'arrêter |