Ficha de referencia
Tipos de motor
DC, paso a paso, servo, brushless: control y drivers
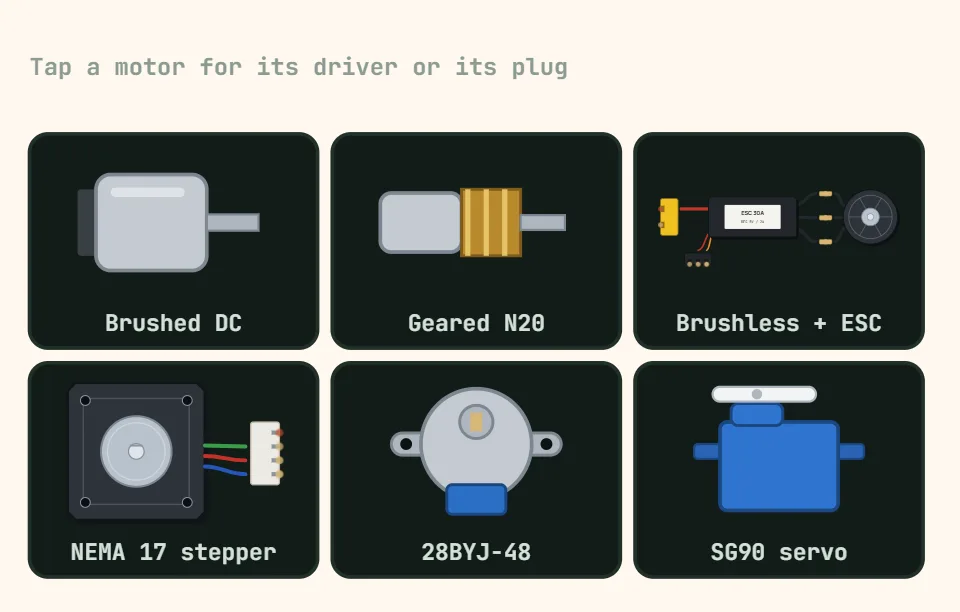
Tipos de motor
La pregunta que decide la familia no es la potencia ni la velocidad, sino si necesitas saber dónde está el eje. Un paso a paso supone su posición y nunca la comprueba; un servo gestiona la posición internamente pero no te dice nada; los motores DC y brushless no informan de nada hasta que les pones un encoder. Dimensiona drivers y fuentes para la corriente de bloqueo, no para la cifra de funcionamiento de la etiqueta.
| Tipo | Control | Par de retención | Realimentación | Driver típico | Cuidado |
|---|---|---|---|---|---|
| DC escobillas | PWM para la velocidad, polaridad para el sentido, mediante un puente H | Ninguno — gira libre | Ninguna; añade un encoder | L298N, TB6612FNG, DRV8871, puente de MOSFET | La corriente de bloqueo es 5–10× la de funcionamiento, desde el primer instante |
| DC con reductora (N20, TT) | Igual que el DC con escobillas | Solo la fricción de la reductora; los tornillos sin fin se autobloquean | Encoder opcional en el eje trasero | Igual que el DC con escobillas | Las rpm indicadas son en vacío. Los engranajes de plástico se rompen al bloquearse, y la holgura difumina la posición |
| Sin escobillas (BLDC) | Conmutación trifásica, mediante un ESC o un controlador FOC | Ninguno sin sensores en reposo; FOC con encoder mantiene | Back-EMF, sensores Hall o un encoder | ESC de aficionado, o DRV8313 con SimpleFOC | Sin sensores casi no hay par cerca de velocidad cero, y los ESC necesitan armarse primero |
| Paso a paso bipolar (NEMA 17) | Pulsos de paso y dirección a un driver con limitación de corriente | Par nominal completo mientras está energizado, ≈ 0.4 N·m | Lazo abierto — nada confirma que se movió | A4988, DRV8825, TMC2209 — ajusta Vref primero | Pierde pasos en silencio si se acelera demasiado, y se calienta más estando parado |
| Paso a paso unipolar (28BYJ-48) | Cuatro fases secuenciadas por una placa ULN2003 | Mantiene, pero solo ≈ 0.03 N·m | Lazo abierto | La placa ULN2003 con la que viene | ~15 rpm a tope, y la relación de reducción es 63.68:1, no el 64:1 que se suele citar |
| Servo RC (SG90, MG996R) | PWM de 50 Hz; un pulso de 1.0–2.0 ms corresponde a 0–180° | Mantiene activamente, 1.8–9.4 kg·cm | Potenciómetro interno; el MCU no recibe nada de vuelta | Ninguno — un GPIO maneja el cable de señal | Necesita su propia alimentación: el escalón de corriente en cada movimiento provoca caídas de tensión en el MCU |
| Servo de rotación continua | Mismo PWM, pero el pulso fija la velocidad; 1.5 ms significa parar | Ninguno — el potenciómetro ya no sigue a la salida | Ninguna en absoluto | Ninguno — GPIO directo | El punto neutro de 1.5 ms deriva, así que se arrastra cuando le dices que pare |