Fiche de référence
Comparatif des cartes de développement
Chaque carte de l'onglet Brochages, caractéristique par caractéristique
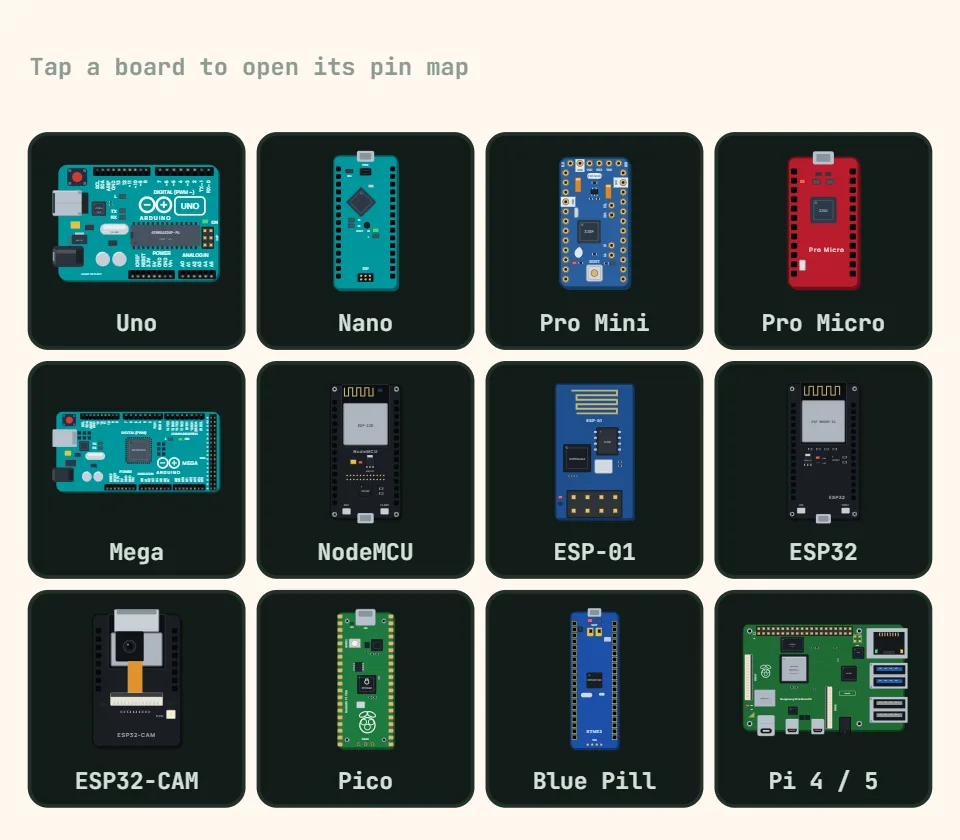
Comparatif des cartes de développement
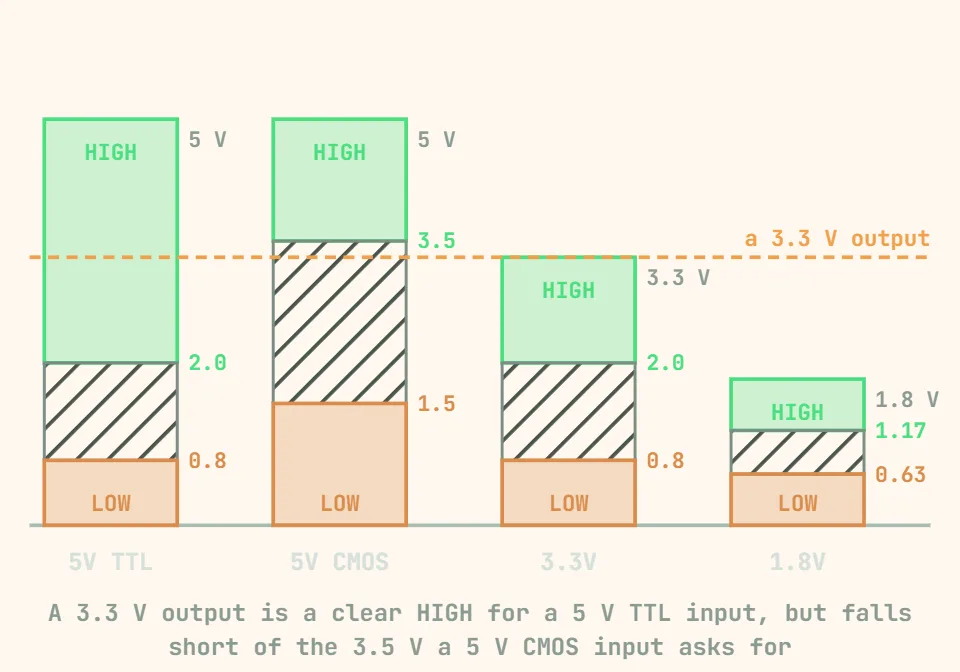
Les cartes de l'onglet Brochages côte à côte. Les nombres de GPIO sont les broches utilisables, pas celles du boîtier ; la flash des cartes ESP/Pico est une flash SPI externe. Le niveau logique est le chiffre qui casse tout — une sortie 5V d'Uno vers une entrée 3.3V d'ESP32 demande un diviseur.
| Carte | MCU | Horloge | Flash | RAM | GPIO (num./PWM) | ADC | Logique | Radio | Pourquoi la choisir |
|---|---|---|---|---|---|---|---|---|---|
| Arduino Uno R3 | ATmega328P | 16 MHz | 32 KB | 2 KB | 14 / 6 | 10 bits ×6 | 5V | — | Le standard des salles de classe ; tous les shields s'y adaptent |
| Arduino Nano | ATmega328P | 16 MHz | 32 KB | 2 KB | 14 / 6 | 10 bits ×8 | 5V | — | Les entrailles de l'Uno sur une barrette adaptée aux plaques d'essai |
| Arduino Pro Mini | ATmega328P | 16 MHz (8 MHz sur la variante 3.3V) | 32 KB | 2 KB | 14 / 6 | 10 bits ×8 | 5V (variante 3.3V) | — | Ni USB, ni régulateur superflu — le 328P réduit au minimum pour un montage sur batterie |
| SparkFun Pro Micro | ATmega32U4 | 16 MHz (8 MHz sur la variante 3.3V) | 32 KB | 2.5 KB | 18 / 5 | 10 bits ×9 | 5V (variante 3.3V) | — | USB natif — pas de puce USB-série séparée à réinitialiser quand un flashage bloque |
| Arduino Mega 2560 | ATmega2560 | 16 MHz | 256 KB | 8 KB | 54 / 15 | 10 bits ×16 | 5V | — | 4 UART et des broches à revendre — pour les gros montages |
| ESP8266 NodeMCU | ESP8266 | 80–160 MHz | 4 MB | ~80 KB | ~9 utilisables | 10 bits ×1 | 3.3V | Wi-Fi | Le moyen le moins cher d'aller sur le réseau |
| ESP-01 | ESP8266 | 80–160 MHz | 1 MB | ~80 KB | 2 utilisables | — (non sorti) | 3.3V | Wi-Fi | Toute la radio sur un module 8 broches, pour un projet qui a des broches en réserve |
| ESP32 DevKit V1 | ESP32 (2 cœurs) | 240 MHz | 4 MB | 520 KB | ~25 | 12 bits ×15 | 3.3V | Wi-Fi + BT | Le choix par défaut pour les projets connectés |
| ESP32-CAM | ESP32 (2 cœurs) | 240 MHz | 4 MB + 4 MB PSRAM | 520 KB | ~6 libres (le reste est pris par la caméra/PSRAM) | 12 bits (ADC2 seulement — en conflit avec le Wi-Fi) | 3.3V | Wi-Fi + BT | Caméra OV2640 et Wi-Fi sur une seule carte à 6 $ — sans puce de tampon d'image séparée |
| Raspberry Pi Pico | RP2040 (2×M0+) | 133 MHz | 2 MB | 264 KB | 26 | 12 bits ×3 | 3.3V | — | Les machines d'état PIO gèrent des protocoles exotiques en matériel |
| Raspberry Pi Pico W | RP2040 + CYW43439 | 133 MHz | 2 MB | 264 KB | 26 | 12 bits ×3 | 3.3V | Wi-Fi | Le même RP2040 que le Pico, plus le Wi-Fi sur les mêmes 26 broches |
| STM32 Blue Pill | STM32F103C8T6 | 72 MHz | 64 KB | 20 KB | ~30 | 12 bits ×10 | 3.3V (quelques broches tolérantes au 5V) | — | Un vrai débogage ARM via SWD pour une bouchée de pain |
| Raspberry Pi 4/5 | BCM SoC (4×A72+) | 1.5–2.4 GHz | Carte SD | 1–8 GB | 26 utilisables | — (pas d'ADC) | 3.3V | Wi-Fi + BT + Ethernet | Un ordinateur Linux, pas un MCU : pas d'entrée analogique, pas de temps réel strict |