ورقة مرجعية
مقارنة لوحات التطوير
كل لوحة في تبويب مخططات الأطراف، مواصفة بمواصفة
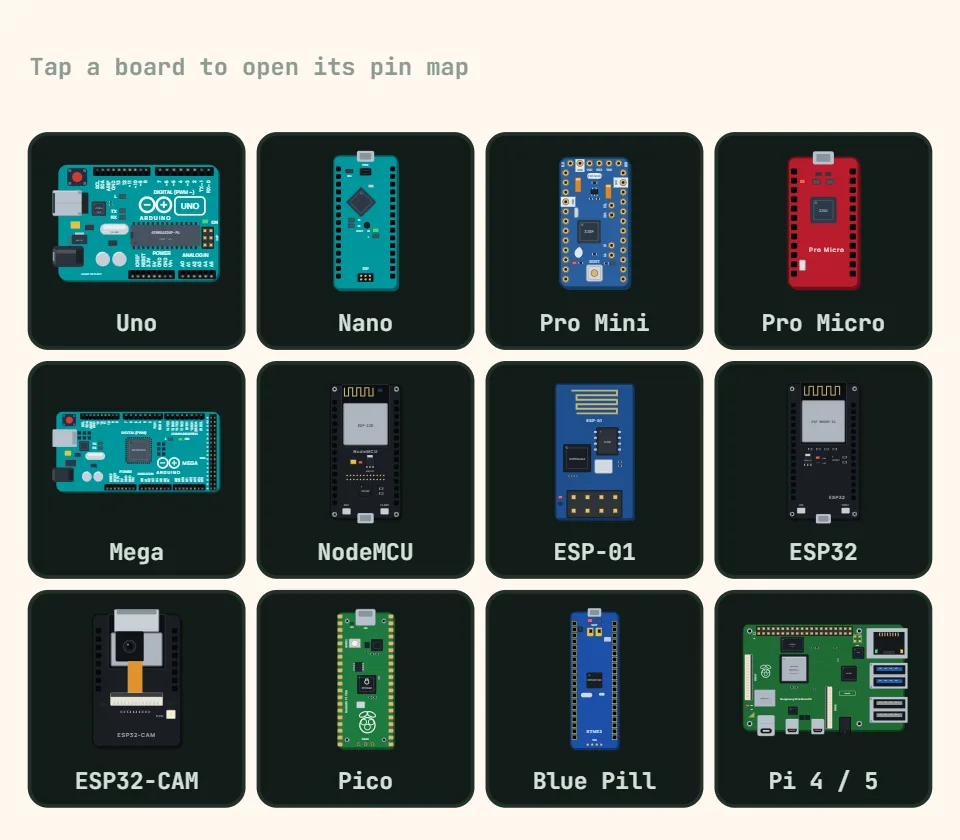
مقارنة لوحات التطوير
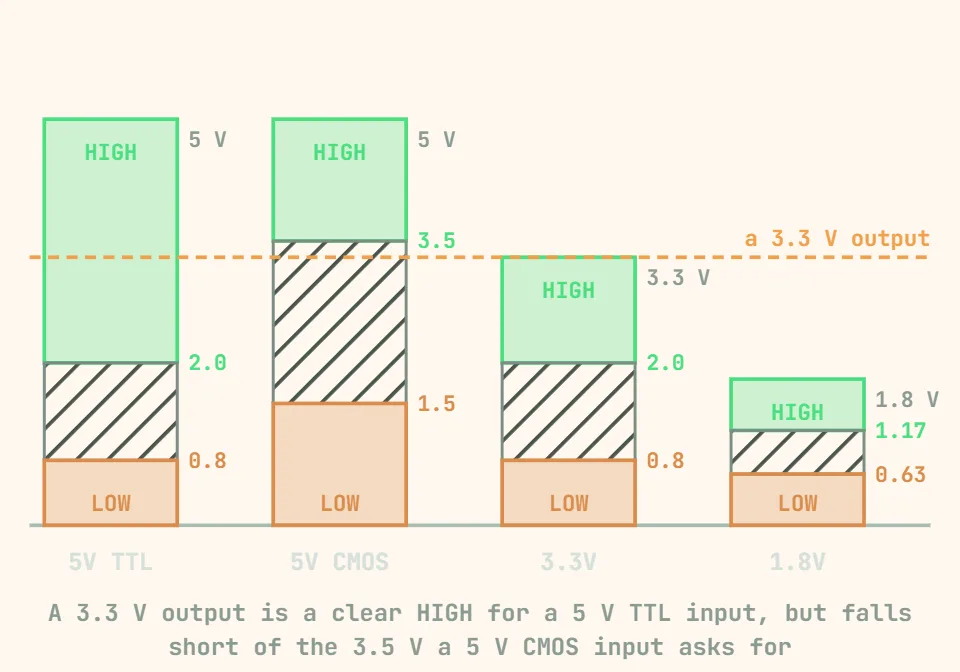
اللوحات من تبويب الدبابيس جنبًا إلى جنب. أعداد GPIO هي الدبابيس القابلة للاستخدام، لا دبابيس الغلاف؛ والذاكرة الوميضية على لوحات ESP/Pico هي ذاكرة SPI خارجية. مستوى المنطق هو الرقم الذي يُتلف الأشياء — خرج Uno بجهد 5V إلى دخل ESP32 بجهد 3.3V يحتاج مقسّم جهد.
| اللوحة | MCU | الساعة | Flash | RAM | GPIO (رقمي/PWM) | ADC | المنطق | الراديو | لماذا تختارها |
|---|---|---|---|---|---|---|---|---|---|
| Arduino Uno R3 | ATmega328P | 16 MHz | 32 KB | 2 KB | 14 / 6 | 10-bit ×6 | 5V | — | معيار الفصول الدراسية؛ كل درع يركب عليها |
| Arduino Nano | ATmega328P | 16 MHz | 32 KB | 2 KB | 14 / 6 | 10-bit ×8 | 5V | — | مكوّنات Uno على شريحة تناسب لوحة التجارب |
| Arduino Pro Mini | ATmega328P | 16 MHz (8 MHz في نسخة 3.3V) | 32 KB | 2 KB | 14 / 6 | 10-bit ×8 | 5V (نسخة 3.3V) | — | بلا USB، بلا منظم إضافي — 328P بالحد الأدنى لمشروع يعمل بالبطارية |
| SparkFun Pro Micro | ATmega32U4 | 16 MHz (8 MHz في نسخة 3.3V) | 32 KB | 2.5 KB | 18 / 5 | 10-bit ×9 | 5V (نسخة 3.3V) | — | USB أصلي — لا شريحة USB-serial منفصلة تحتاج إعادة ضبط عند تعثّر البرمجة |
| Arduino Mega 2560 | ATmega2560 | 16 MHz | 256 KB | 8 KB | 54 / 15 | 10-bit ×16 | 5V | — | 4 UARTs ودبابيس بلا حصر — للمشاريع الكبيرة |
| ESP8266 NodeMCU | ESP8266 | 80–160 MHz | 4 MB | ~80 KB | ~9 قابلة للاستخدام | 10-bit ×1 | 3.3V | Wi-Fi | أرخص طريقة للاتصال بالشبكة |
| ESP-01 | ESP8266 | 80–160 MHz | 1 MB | ~80 KB | 2 قابلة للاستخدام | — (غير مُخرَجة) | 3.3V | Wi-Fi | الراديو كاملًا على لوحة توسيع بـ 8 دبابيس، لمشروع لديه دبابيس فائضة |
| ESP32 DevKit V1 | ESP32 (نواتان) | 240 MHz | 4 MB | 520 KB | ~25 | 12-bit ×15 | 3.3V | Wi-Fi + BT | الخيار الافتراضي للمشاريع المتصلة |
| ESP32-CAM | ESP32 (نواتان) | 240 MHz | 4 MB + 4 MB PSRAM | 520 KB | ~6 حرة (الباقي تستخدمه الكاميرا/PSRAM) | 12-bit (ADC2 فقط — يتعارض مع Wi-Fi) | 3.3V | Wi-Fi + BT | كاميرا OV2640 وWi-Fi في لوحة واحدة بـ 6$ — بلا شريحة ذاكرة إطارات منفصلة |
| Raspberry Pi Pico | RP2040 (2×M0+) | 133 MHz | 2 MB | 264 KB | 26 | 12-bit ×3 | 3.3V | — | آلات الحالة PIO تشغّل البروتوكولات الغريبة في العتاد |
| Raspberry Pi Pico W | RP2040 + CYW43439 | 133 MHz | 2 MB | 264 KB | 26 | 12-bit ×3 | 3.3V | Wi-Fi | نفس RP2040 الموجود في Pico، مع Wi-Fi على نفس الـ 26 دبوسًا |
| STM32 Blue Pill | STM32F103C8T6 | 72 MHz | 64 KB | 20 KB | ~30 | 12-bit ×10 | 3.3V (بعض الدبابيس تتحمل 5V) | — | تصحيح ARM حقيقي عبر SWD بثمن زهيد |
| Raspberry Pi 4/5 | BCM SoC (4×A72+) | 1.5–2.4 GHz | بطاقة SD | 1–8 GB | 26 قابلة للاستخدام | — (بلا ADC) | 3.3V | Wi-Fi + BT + Ethernet | حاسوب Linux، لا متحكم دقيق: بلا دخل تماثلي، وليس آني الزمن بصرامة |