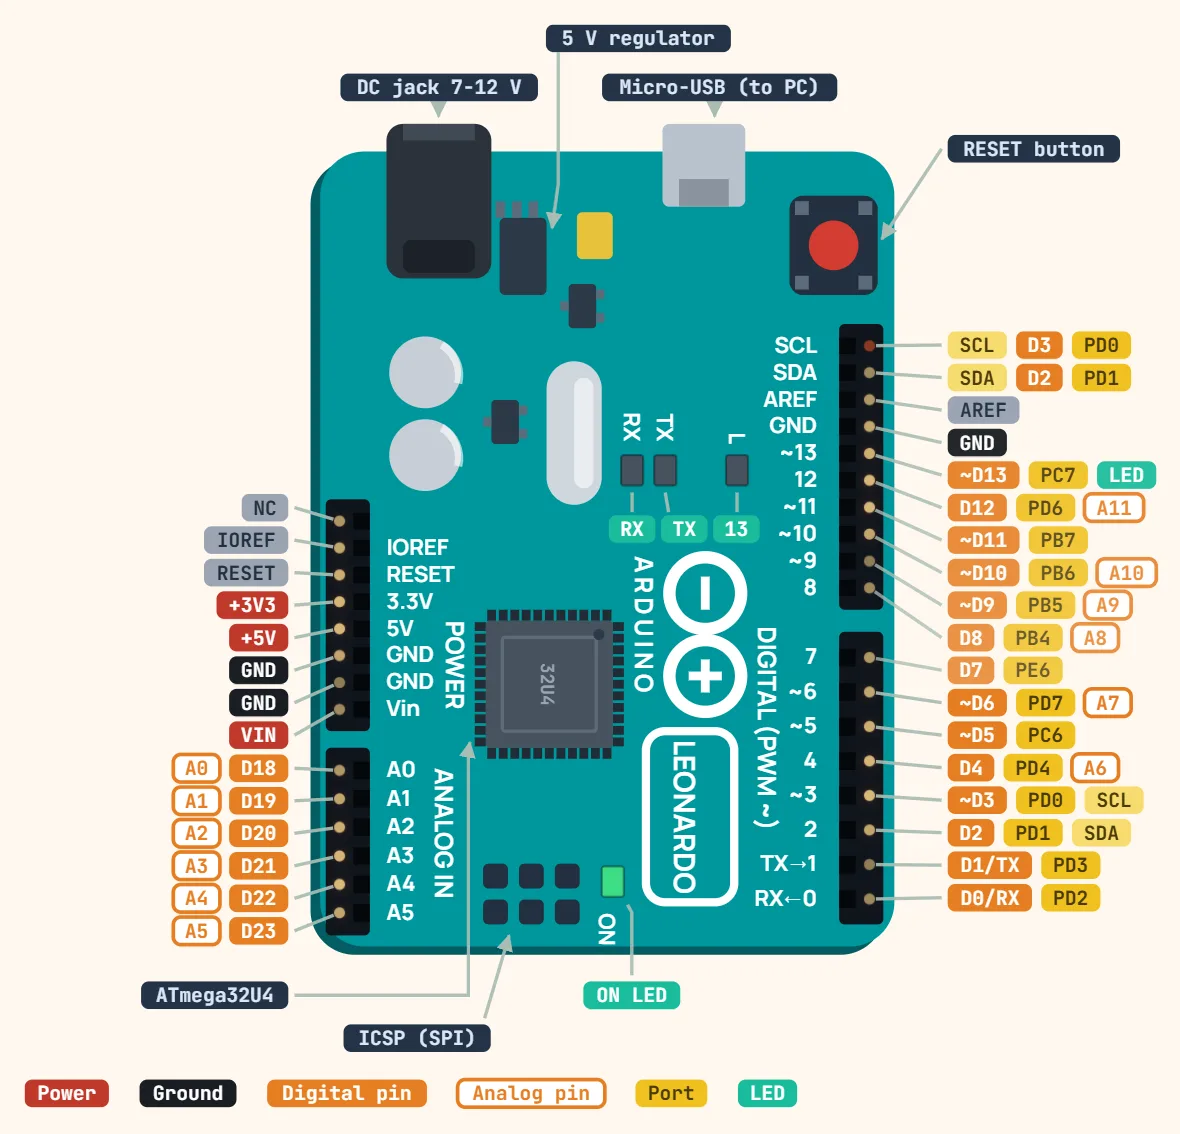
Pinagem
Pinagem Arduino Mega 2560 Rev3
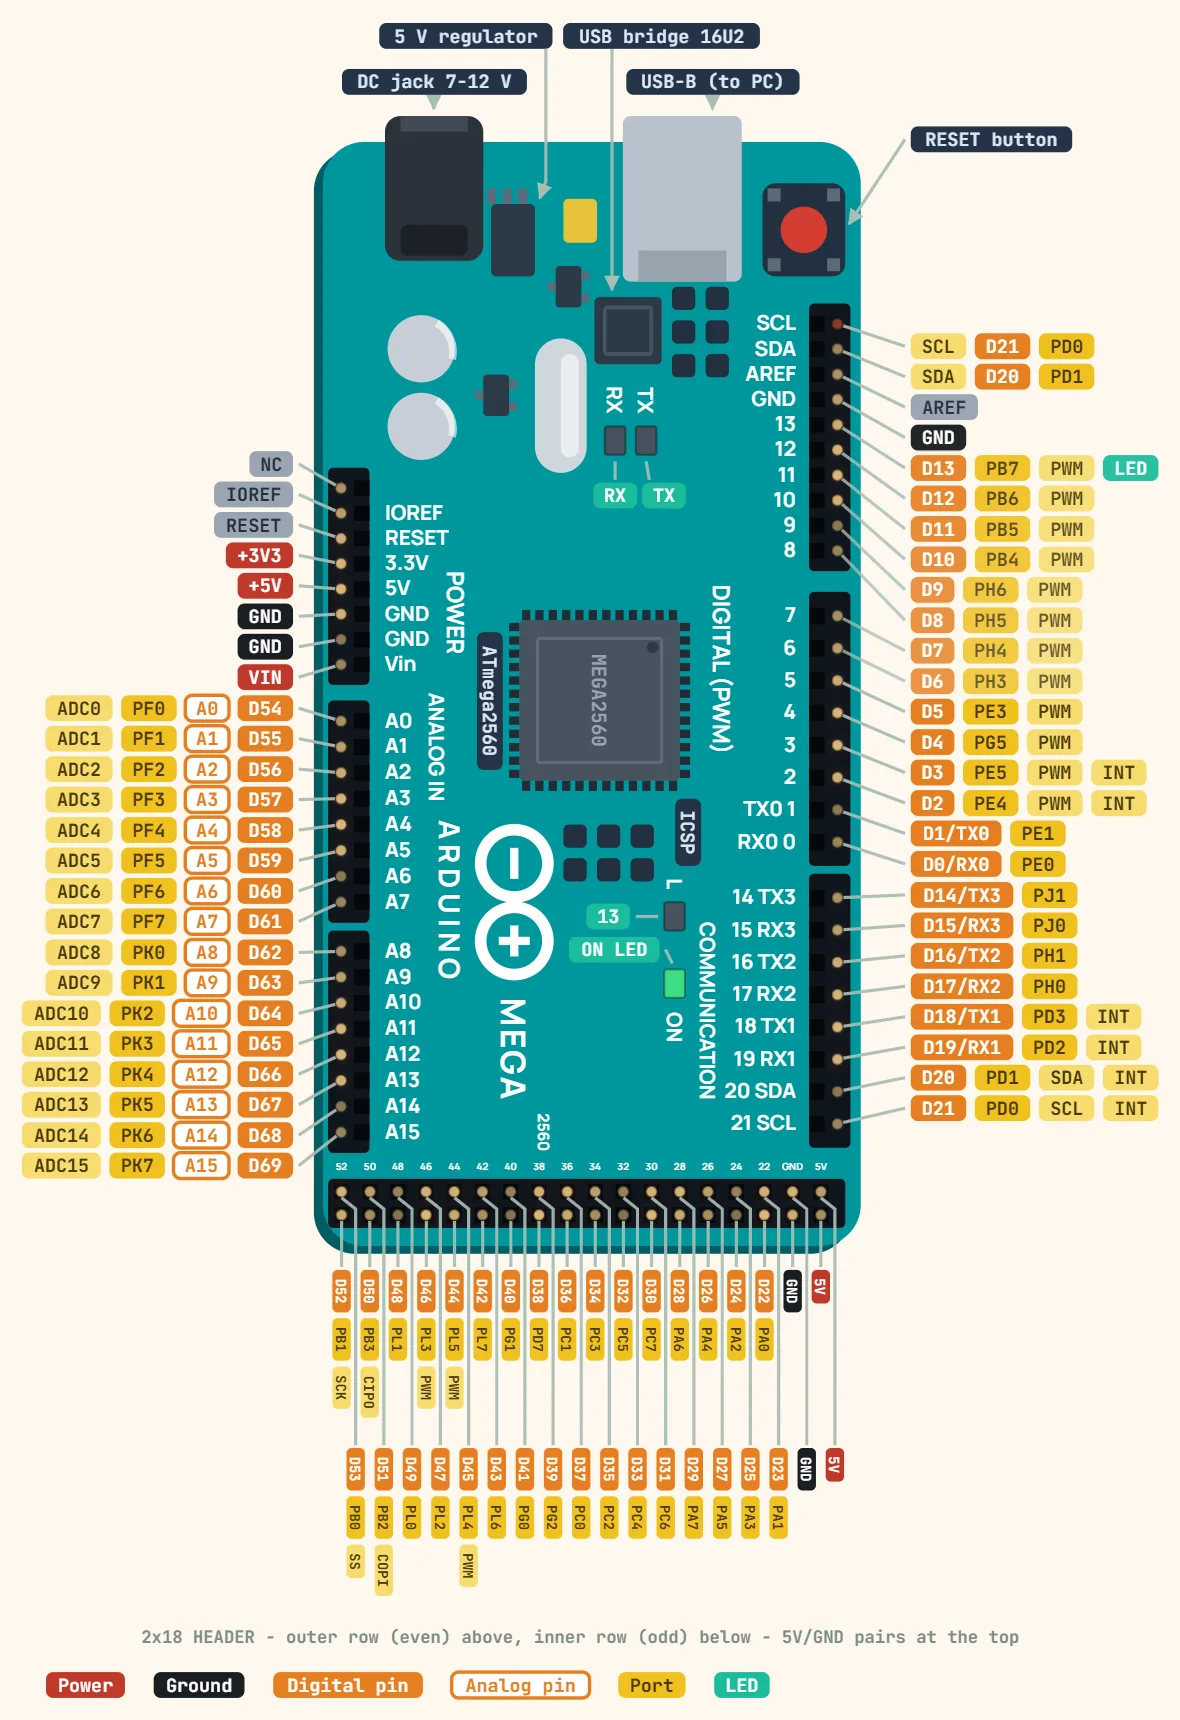
Pinos
- NC
- IOREF
- RESET
- +3V3
- +5V
- GND
- GND
- VIN
- D54 — A0 — PF0 — ADC0
- D55 — A1 — PF1 — ADC1
- D56 — A2 — PF2 — ADC2
- D57 — A3 — PF3 — ADC3
- D58 — A4 — PF4 — ADC4
- D59 — A5 — PF5 — ADC5
- D60 — A6 — PF6 — ADC6
- D61 — A7 — PF7 — ADC7
- D62 — A8 — PK0 — ADC8
- D63 — A9 — PK1 — ADC9
- D64 — A10 — PK2 — ADC10
- D65 — A11 — PK3 — ADC11
- D66 — A12 — PK4 — ADC12
- D67 — A13 — PK5 — ADC13
- D68 — A14 — PK6 — ADC14
- D69 — A15 — PK7 — ADC15
- SCL — D21 — PD0
- SDA — D20 — PD1
- AREF
- GND
- D13 — PB7 — PWM — LED
- D12 — PB6 — PWM
- D11 — PB5 — PWM
- D10 — PB4 — PWM
- D9 — PH6 — PWM
- D8 — PH5 — PWM
- D7 — PH4 — PWM
- D6 — PH3 — PWM
- D5 — PE3 — PWM
- D4 — PG5 — PWM
- D3 — PE5 — PWM — INT
- D2 — PE4 — PWM — INT
- D1/TX0 — PE1
- D0/RX0 — PE0
- D14/TX3 — PJ1
- D15/RX3 — PJ0
- D16/TX2 — PH1
- D17/RX2 — PH0
- D18/TX1 — PD3 — INT
- D19/RX1 — PD2 — INT
- D20 — PD1 — SDA — INT
- D21 — PD0 — SCL — INT
- 5V
- 5V
- GND
- GND
- D22 — PA0
- D23 — PA1
- D24 — PA2
- D25 — PA3
- D26 — PA4
- D27 — PA5
- D28 — PA6
- D29 — PA7
- D30 — PC7
- D31 — PC6
- D32 — PC5
- D33 — PC4
- D34 — PC3
- D35 — PC2
- D36 — PC1
- D37 — PC0
- D38 — PD7
- D39 — PG2
- D40 — PG1
- D41 — PG0
- D42 — PL7
- D43 — PL6
- D44 — PL5 — PWM
- D45 — PL4 — PWM
- D46 — PL3 — PWM
- D47 — PL2
- D48 — PL1
- D49 — PL0
- D50 — PB3 — CIPO
- D51 — PB2 — COPI
- D52 — PB1 — SCK
- D53 — PB0 — SS
Especificações
| Microcontrolador | ATmega2560 |
|---|---|
| Tensão de operação | 5 V |
| Tensão de entrada (recomendada) | 7–12 V |
| Tensão de entrada (limite) | 6–20 V |
| Pinos de E/S digitais | 54 (15 PWM) |
| Pinos de entrada analógica | 16 |
| Portas seriais de hardware | 4 |
| Corrente CC por pino de E/S | 20 mA (40 mA máximo absoluto) |
| Corrente CC no pino de 3.3 V | 50 mA |
| Memória flash | 256 KB, dos quais 8 KB usados pelo bootloader |
| SRAM | 8 KB |
| EEPROM | 4 KB |
| Velocidade do clock | 16 MHz |
| USB | Type-B, USB-serial ATmega16U2 |
| Tamanho | 101.5 × 53.3 mm |
Notas
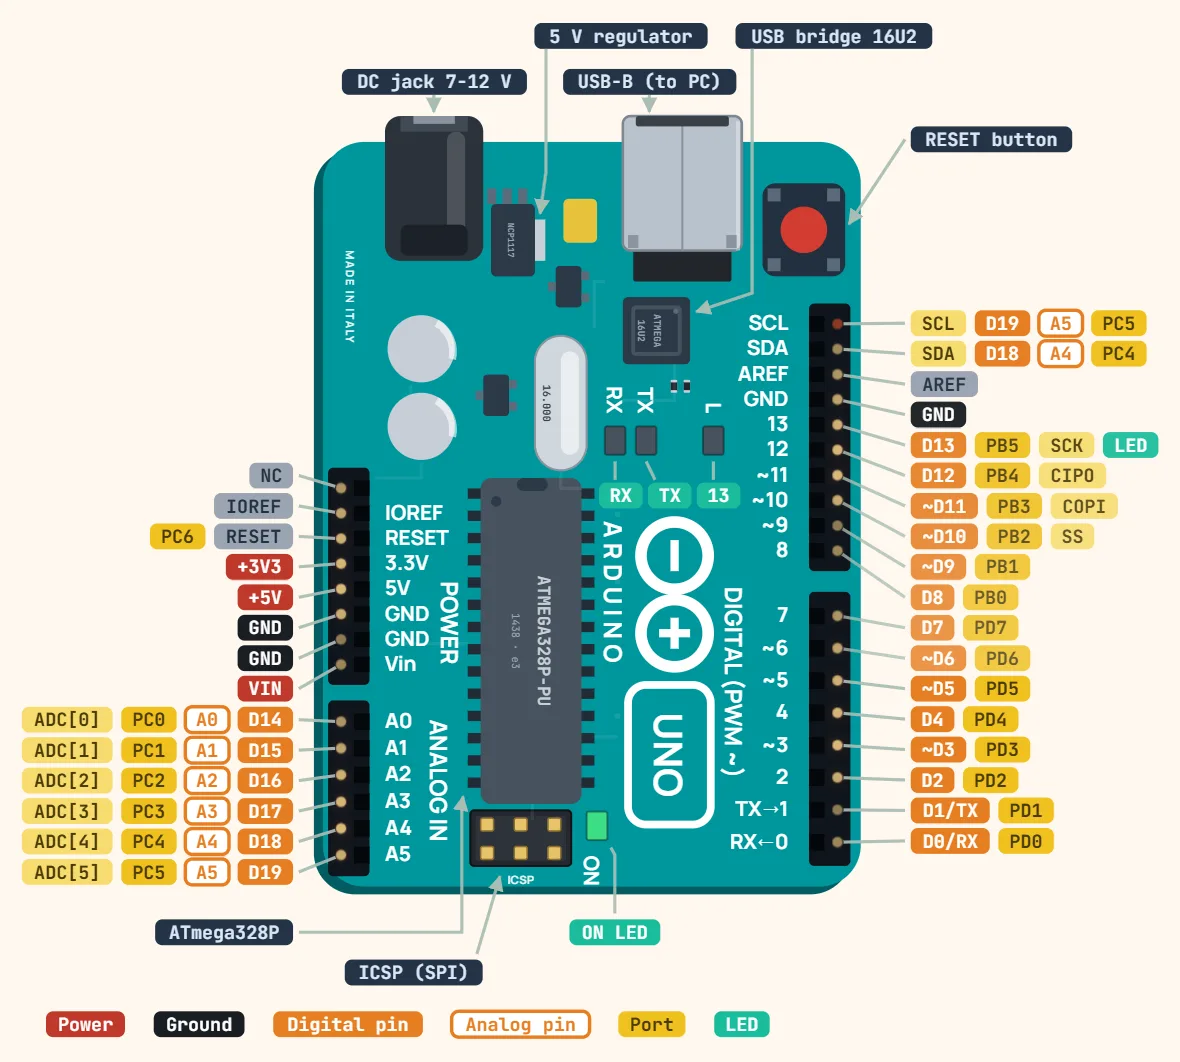
- A lógica é de 5V, não 3.3V — ao contrário da maioria das placas de desenvolvimento atuais (ESP32, Pico e Blue Pill rodam todas com lógica de 3.3V), então uma biblioteca de sensor escrita para uma delas assume o nível errado em um Mega.
- Quatro UARTs de hardware independentes: Serial (D0/D1, compartilhada com o chip USB-serial), Serial1 (D19/D18), Serial2 (D17/D16), Serial3 (D15/D14) — um GPS, um módulo Bluetooth e um console de depuração podem ter cada um uma porta dedicada em vez de disputar uma só com SoftwareSerial.
- Só 15 pinos fazem PWM: D2–D13 mais D44–D46. analogWrite() em qualquer outro pino digital compila e roda sem erro — apenas não faz nada.
- Os pinos SCL/SDA ao lado do AREF são o MESMO barramento I2C de D20/D21, não um segundo — trazidos para fora uma segunda vez como faz o Uno R3, para que um shield alcance o I2C sem ocupar os pinos dedicados do conector.
- 40mA de máximo absoluto por pino de E/S (o mesmo limite da família ATmega do 328P do Uno/Nano), mas o total NÃO é um único valor de 200mA para os 54 pinos — o datasheet o divide por grupo de portas (a maioria dos grupos limitada a 200mA, um grupo a 100mA). De qualquer forma, o trilho de 5V da placa vindo do USB não consegue fornecer nada perto do máximo teórico por pino a todos os pinos ao mesmo tempo — planeje o consumo total, não só cada pino isoladamente.