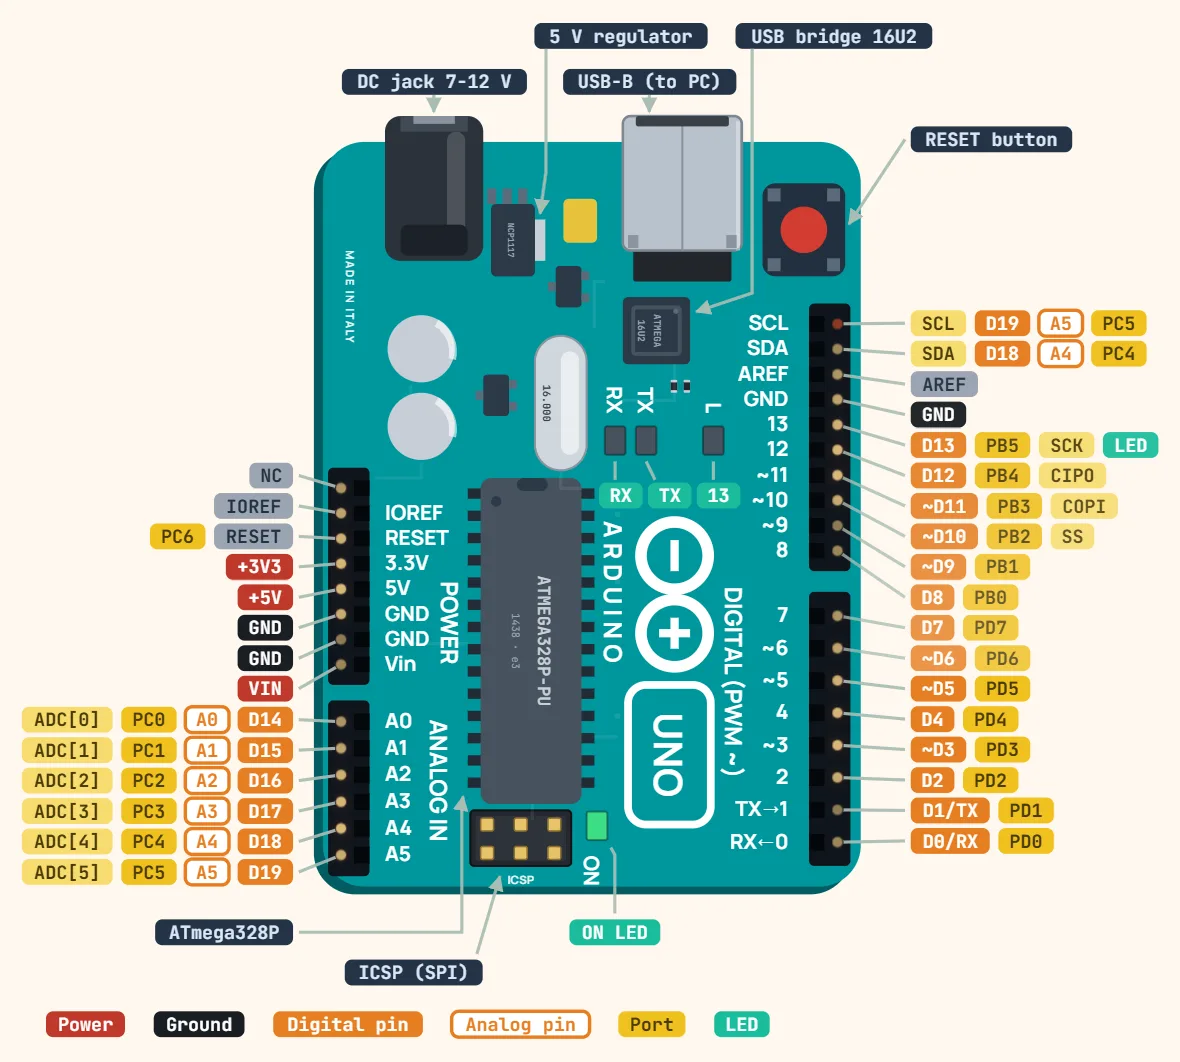
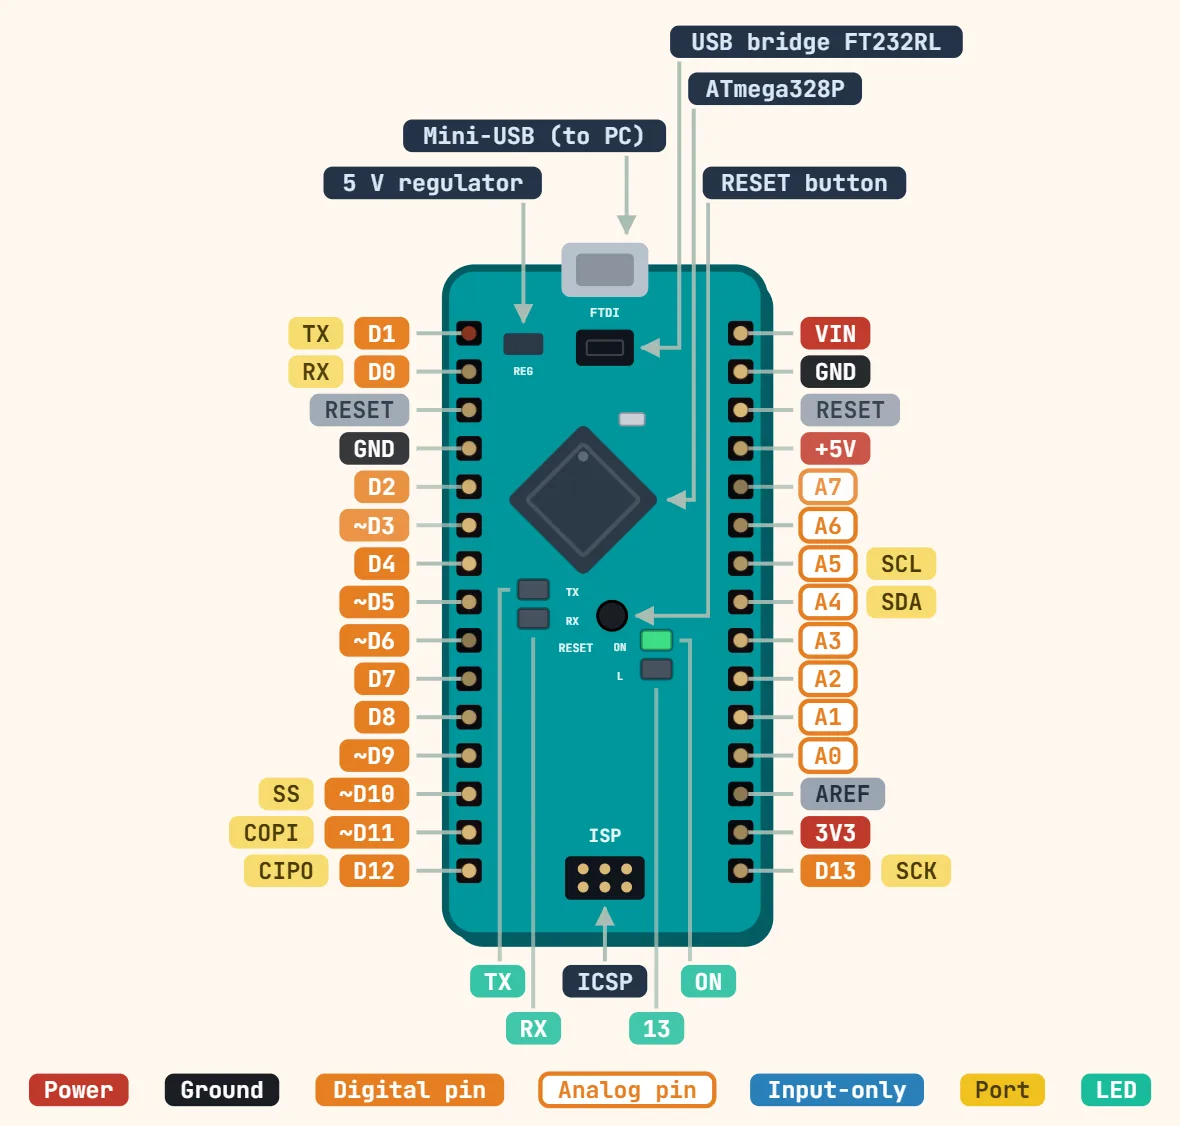
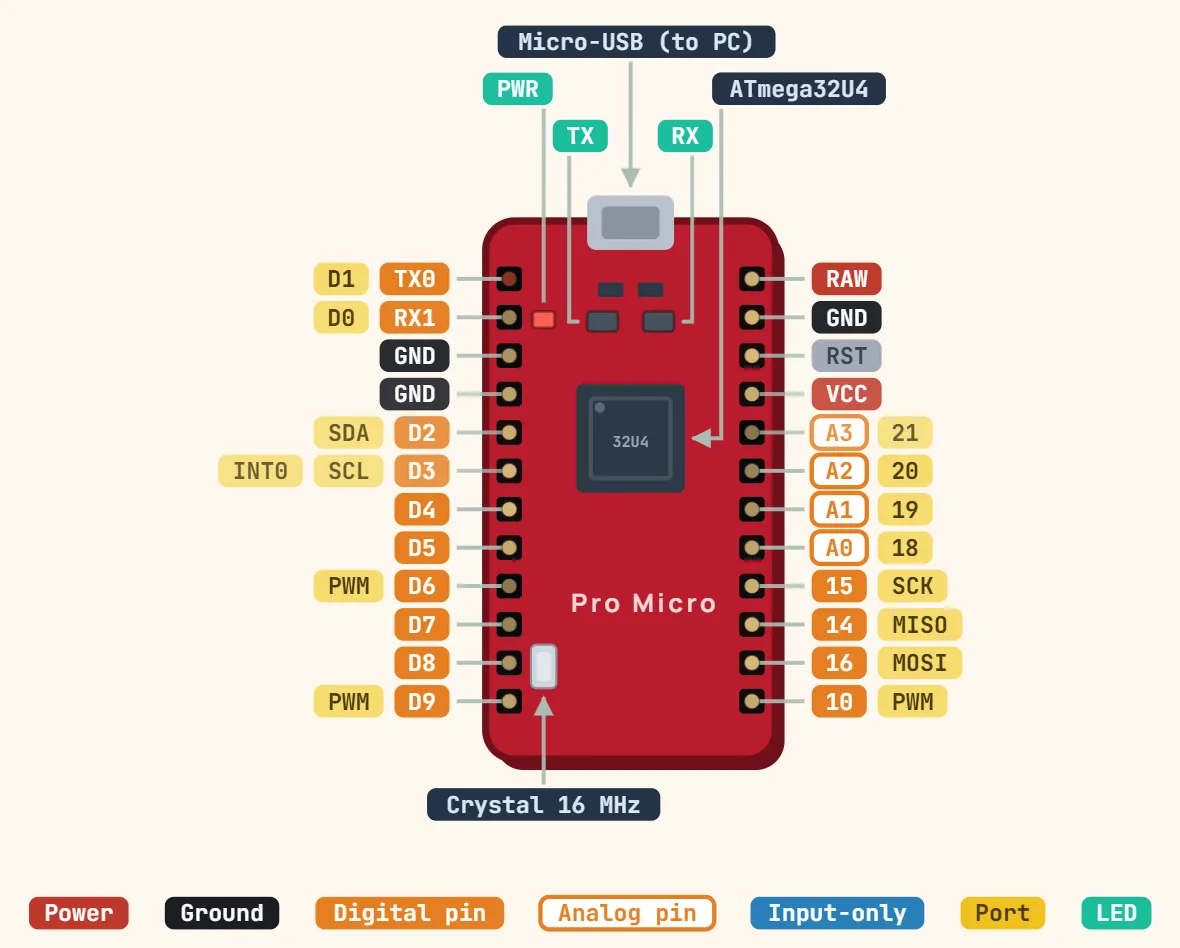
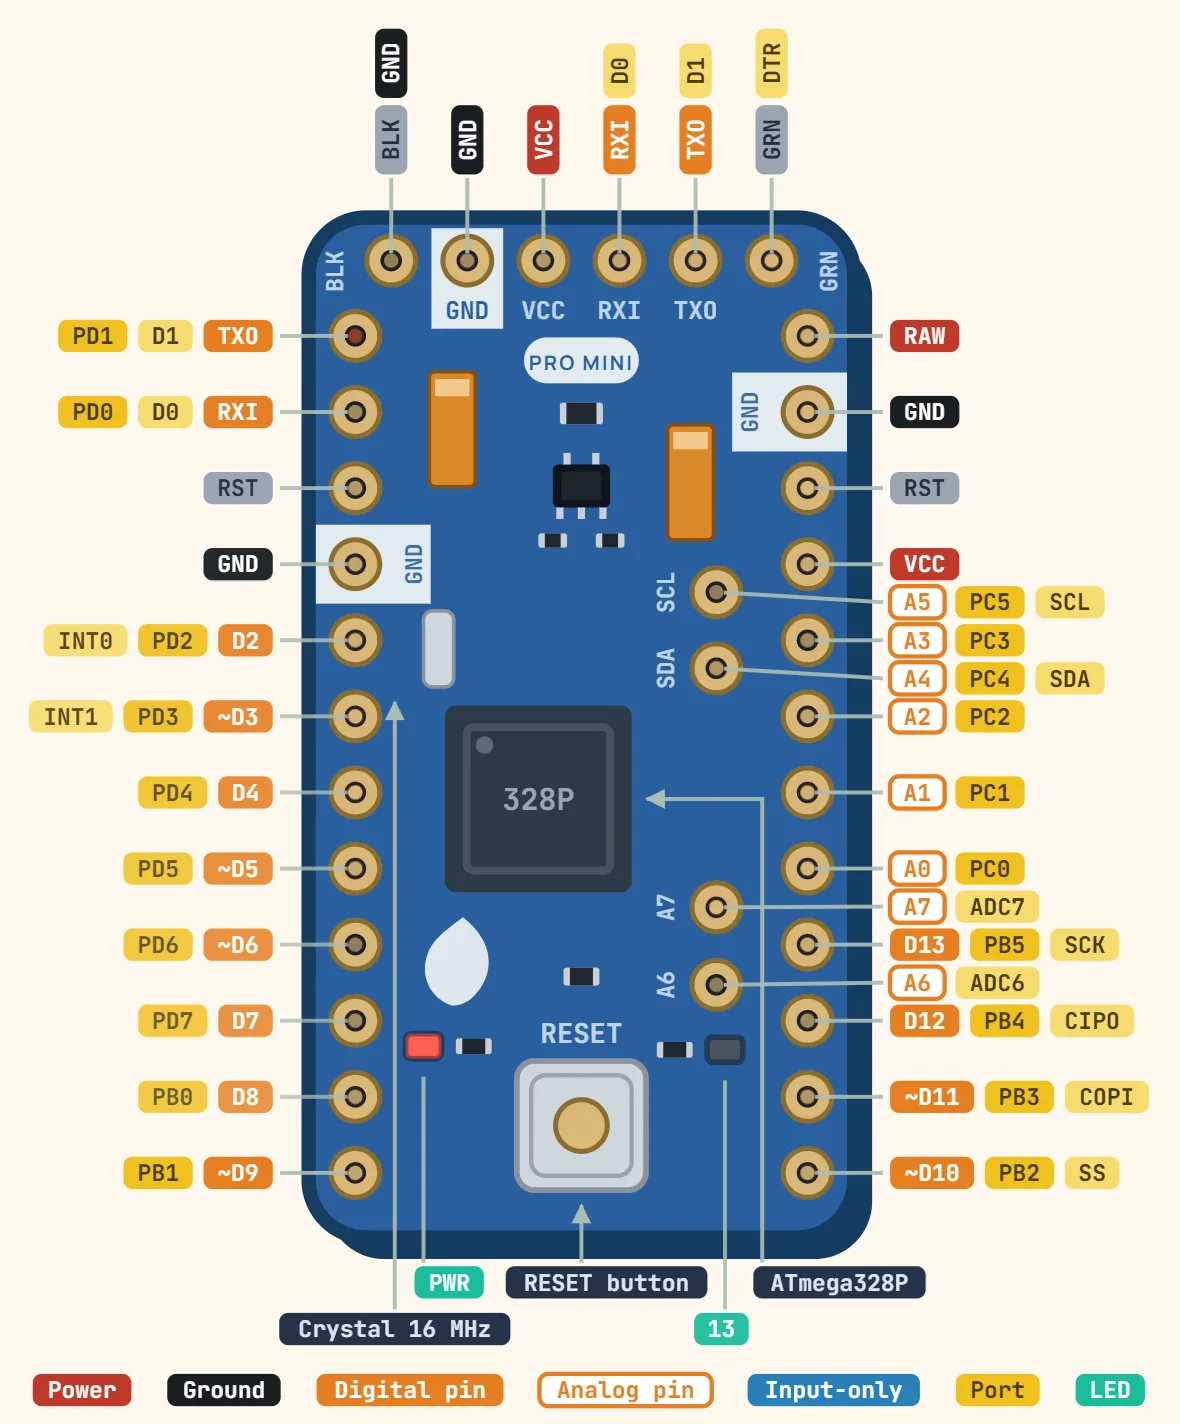
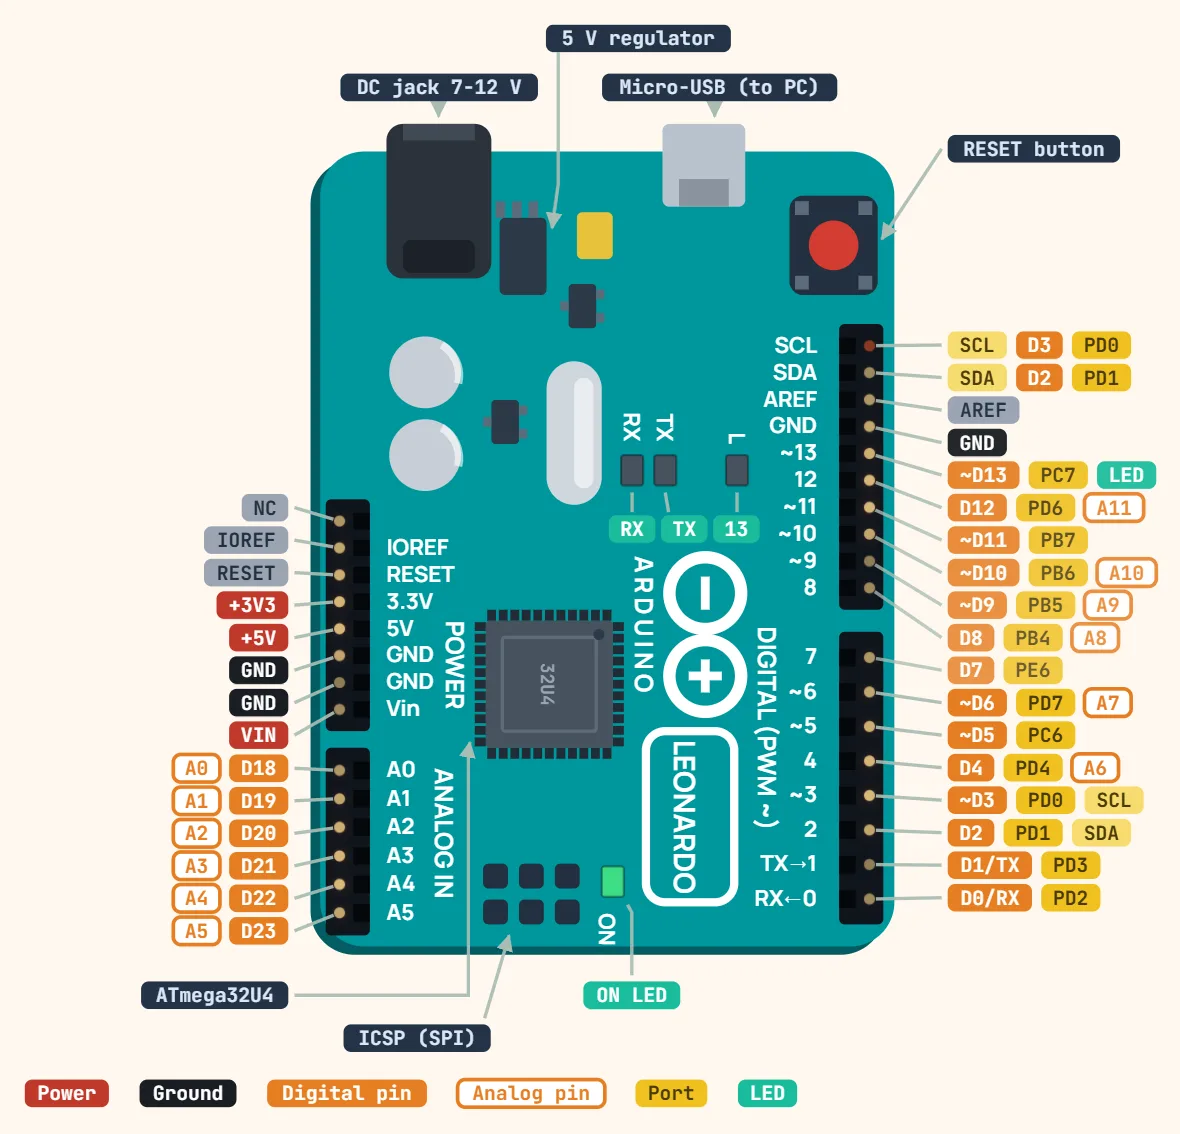
مخطط الأطراف
مخطط أطراف Arduino Mega 2560 Rev3
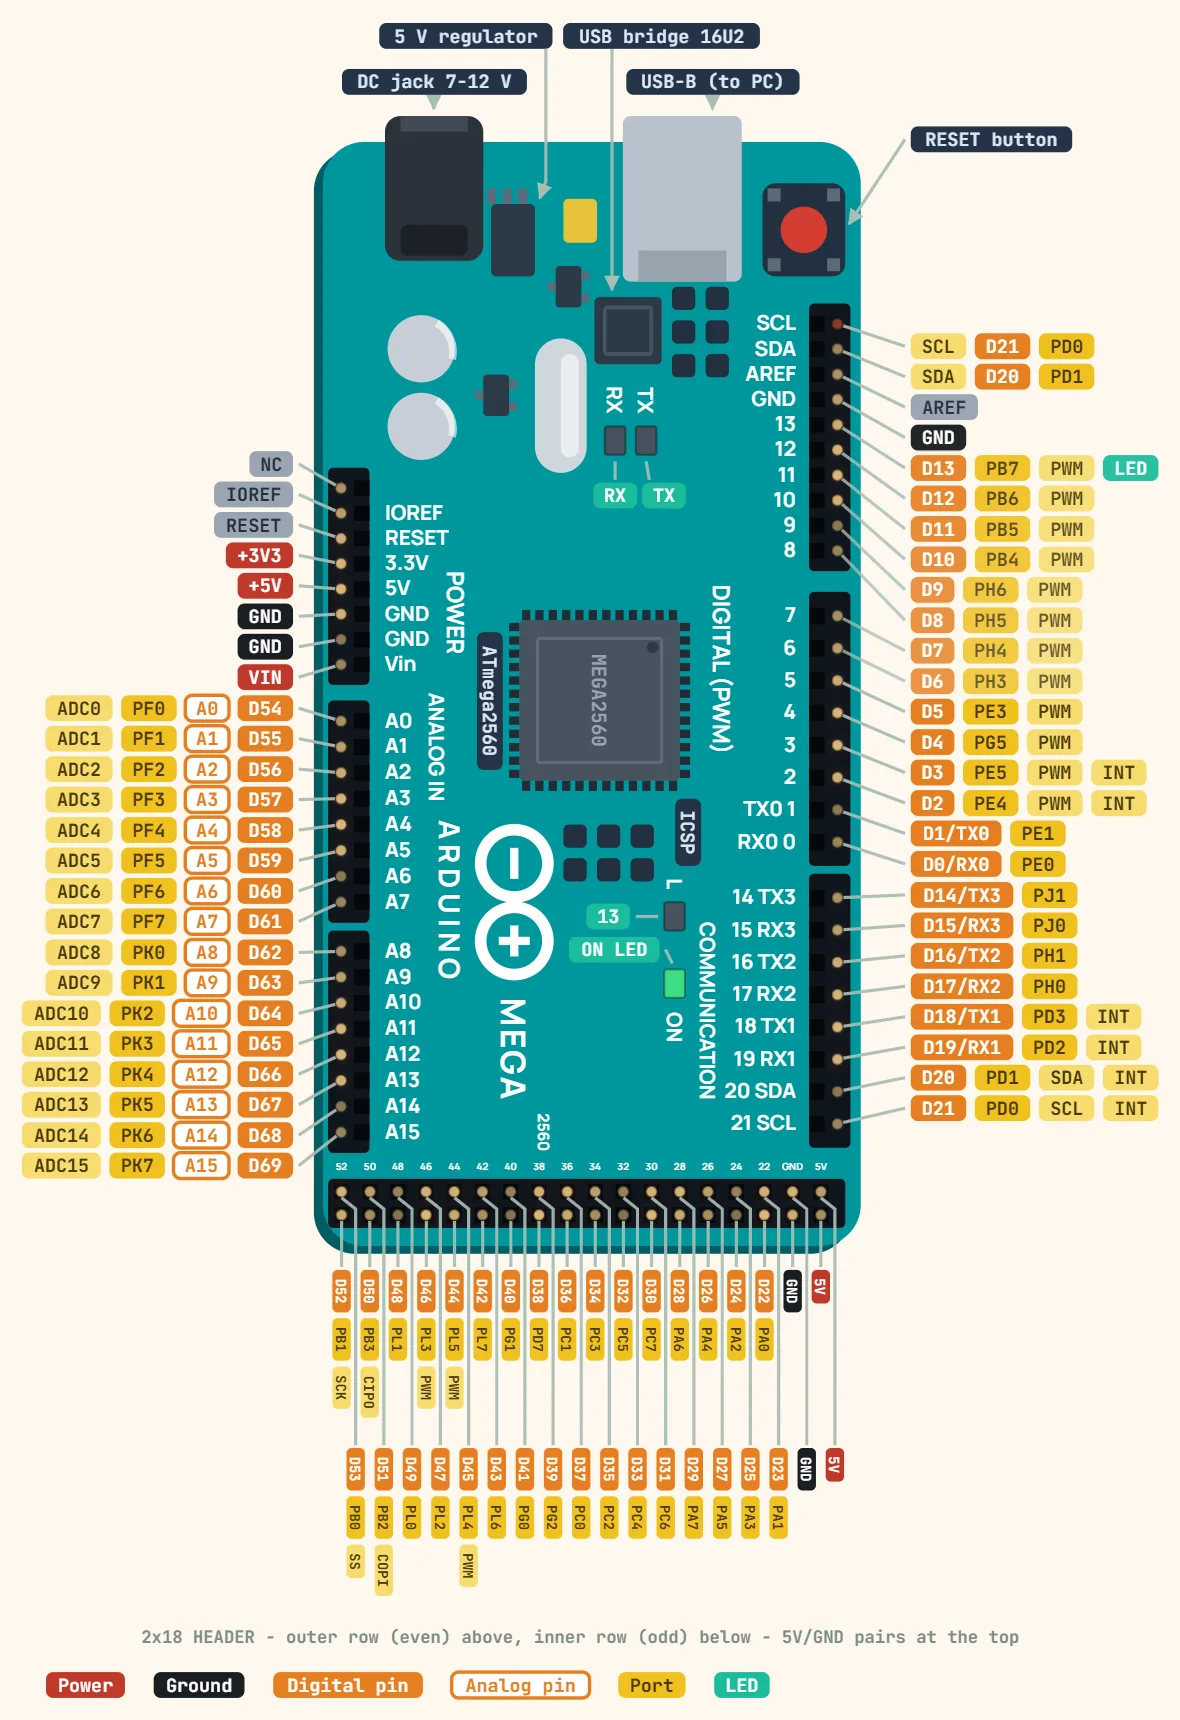
الأطراف
- NC
- IOREF
- RESET
- +3V3
- +5V
- GND
- GND
- VIN
- D54 — A0 — PF0 — ADC0
- D55 — A1 — PF1 — ADC1
- D56 — A2 — PF2 — ADC2
- D57 — A3 — PF3 — ADC3
- D58 — A4 — PF4 — ADC4
- D59 — A5 — PF5 — ADC5
- D60 — A6 — PF6 — ADC6
- D61 — A7 — PF7 — ADC7
- D62 — A8 — PK0 — ADC8
- D63 — A9 — PK1 — ADC9
- D64 — A10 — PK2 — ADC10
- D65 — A11 — PK3 — ADC11
- D66 — A12 — PK4 — ADC12
- D67 — A13 — PK5 — ADC13
- D68 — A14 — PK6 — ADC14
- D69 — A15 — PK7 — ADC15
- SCL — D21 — PD0
- SDA — D20 — PD1
- AREF
- GND
- D13 — PB7 — PWM — LED
- D12 — PB6 — PWM
- D11 — PB5 — PWM
- D10 — PB4 — PWM
- D9 — PH6 — PWM
- D8 — PH5 — PWM
- D7 — PH4 — PWM
- D6 — PH3 — PWM
- D5 — PE3 — PWM
- D4 — PG5 — PWM
- D3 — PE5 — PWM — INT
- D2 — PE4 — PWM — INT
- D1/TX0 — PE1
- D0/RX0 — PE0
- D14/TX3 — PJ1
- D15/RX3 — PJ0
- D16/TX2 — PH1
- D17/RX2 — PH0
- D18/TX1 — PD3 — INT
- D19/RX1 — PD2 — INT
- D20 — PD1 — SDA — INT
- D21 — PD0 — SCL — INT
- 5V
- 5V
- GND
- GND
- D22 — PA0
- D23 — PA1
- D24 — PA2
- D25 — PA3
- D26 — PA4
- D27 — PA5
- D28 — PA6
- D29 — PA7
- D30 — PC7
- D31 — PC6
- D32 — PC5
- D33 — PC4
- D34 — PC3
- D35 — PC2
- D36 — PC1
- D37 — PC0
- D38 — PD7
- D39 — PG2
- D40 — PG1
- D41 — PG0
- D42 — PL7
- D43 — PL6
- D44 — PL5 — PWM
- D45 — PL4 — PWM
- D46 — PL3 — PWM
- D47 — PL2
- D48 — PL1
- D49 — PL0
- D50 — PB3 — CIPO
- D51 — PB2 — COPI
- D52 — PB1 — SCK
- D53 — PB0 — SS
المواصفات
| المتحكم الدقيق | ATmega2560 |
|---|---|
| جهد التشغيل | 5 V |
| جهد الدخل (الموصى به) | 7–12 V |
| جهد الدخل (الحد) | 6–20 V |
| أطراف I/O الرقمية | 54 (15 PWM) |
| أطراف الدخل التماثلي | 16 |
| منافذ تسلسلية عتادية | 4 |
| تيار DC لكل طرف I/O | 20 mA (40 mA حد أقصى مطلق) |
| تيار DC للطرف 3.3 V | 50 mA |
| ذاكرة Flash | 256 KB، منها 8 KB يستخدمها محمّل الإقلاع |
| SRAM | 8 KB |
| EEPROM | 4 KB |
| سرعة الساعة | 16 MHz |
| USB | Type-B، ATmega16U2 USB-تسلسلي |
| الأبعاد | 101.5 × 53.3 mm |
الملاحظات
- المنطق 5V، لا 3.3V — على عكس معظم لوحات التطوير الحالية (ESP32 وPico وBlue Pill كلها تعمل بمنطق 3.3V)، لذا فإن مكتبة حساس كُتبت لإحداها تفترض المستوى الخاطئ على Mega.
- أربعة منافذ UART عتادية مستقلة: Serial (D0/D1، مشترك مع شريحة USB-تسلسلي)، Serial1 (D19/D18)، Serial2 (D17/D16)، Serial3 (D15/D14) — يمكن أن يحصل كل من GPS ووحدة Bluetooth وطرفية تصحيح على منفذ مخصص بدلاً من التنازع على منفذ واحد عبر SoftwareSerial.
- 15 طرفاً فقط تدعم PWM: D2–D13 بالإضافة إلى D44–D46. استدعاء analogWrite() على أي طرف رقمي آخر يُترجَم ويعمل دون خطأ — لكنه لا يفعل شيئاً.
- طرفا SCL/SDA بجانب AREF هما نفس ناقل I2C الموجود على D20/D21، لا ناقلاً ثانياً — أُخرجا مرة ثانية بنفس طريقة Uno R3، ليتمكن الدرع من الوصول إلى I2C دون حجز أطراف الموصل المخصصة.
- 40mA حد أقصى مطلق لكل طرف I/O (نفس حد عائلة ATmega كما في 328P الخاص بـ Uno/Nano)، لكن الإجمالي ليس 200mA ثابتاً عبر الأطراف الـ 54 كلها — ورقة البيانات تحدد الميزانية لكل مجموعة منافذ بدلاً من ذلك (معظم المجموعات حدها 200mA، ومجموعة واحدة 100mA). وفي كل الأحوال، لا يستطيع خط 5V في اللوحة القادم من USB أن يوفر ما يقارب الحد الأقصى النظري لكل طرف لجميع الأطراف معاً — احسب ميزانية السحب الإجمالي، لا كل طرف بمعزل عن غيره.